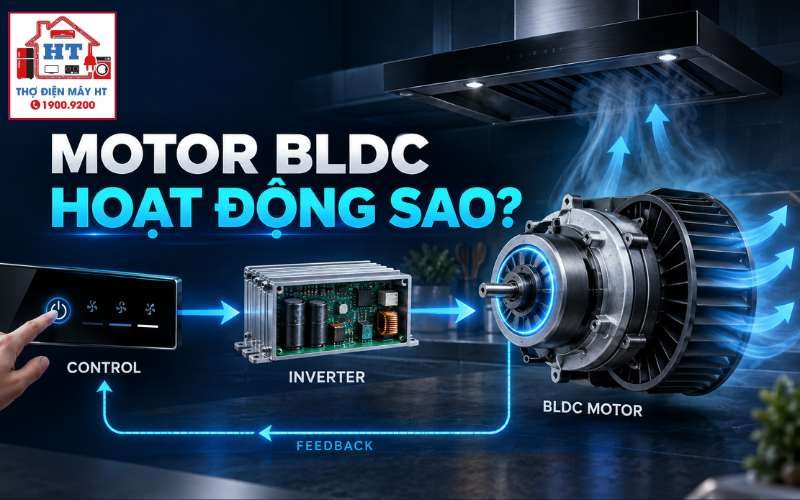
Động cơ BLDC trên máy hút mùi là động cơ đồng bộ rotor nam châm vĩnh cửu điều khiển bằng mạch inverter; không thể nhận điện lưới trực tiếp. Điều có thể nói chắc: để phân lập lỗi motor vs driver phải đo nguội (ngoài mạch) các cặp pha 3 dây và kiểm tra cơ khí (vòng bi, độ trơn trục). Trước khi rút giắc hoặc chạm vào bo, ngắt hoàn toàn nguồn lưới và xả điện DC bus trên bo driver — nếu không, dừng ngay.
Chưa thể khẳng định cuộn dây đứt/chập chỉ từ triệu chứng quạt không quay hoặc tiếng ồn; cần phép đo điện trở pha và đo rò cách điện ở điều kiện ngoài mạch.
Nhận diện động cơ BLDC và phạm vi ứng dụng trên máy hút mùi
Động cơ BLDC (Brushless DC) trên máy hút mùi thường là động cơ 3 pha nhỏ gọn, rotor nam châm vĩnh cửu, stator nhiều cuộn dây và không có chổi than. Quan sát giắc 3 pha + có/không các dây cảm biến vị trí (Hall) là chỉ báo phần cứng, không phải bằng chứng về công suất hay mã hàng. Xác định exact model hoặc datasheet là điều cần thiết nếu cần trị số đo hoặc pinout.
| Tiêu chí | Motor AC cảm ứng truyền thống | Motor BLDC / Inverter (máy hút mùi) |
|---|---|---|
| Cấu tạo rotor | Rotor lồng sóc (sử dụng cảm ứng) | Rotor with permanent magnets (không cuộn rotor) |
| Phương thức điều khiển | Điện trực tiếp 1~ hoặc 3~ với tụ khởi động | Cầu nghịch lưu/inverter cung cấp thứ tự pha và PWM |
| Điều chỉnh tốc độ | Thay đổi điện áp/tụ/đế cơ | Điều chế PWM/điều khiển điện tử mượt |
| Ứng dụng | Động cơ truyền thống, chi phí thấp | Hiệu suất cao, điều khiển nhiều bậc, phổ biến trong máy hút mùi hiện đại |
Lưu ý: tránh cấp 220V AC trực tiếp vào giắc motor BLDC — thao tác đó gây hỏng nặng. Xem thêm phân tích hệ thống tại cấu tạo nguyên lý máy hút mùi.
Vai trò của motor BLDC trong hệ thống hút mùi Inverter
Motor BLDC là khối chấp hành tạo lưu lượng gió; nó nhận lệnh tốc độ qua driver inverter do bo điều khiển (MCU) phát ra. Chuỗi logic điều khiển đi từ giao diện người dùng → MCU/Bo điều khiển → tín hiệu lệnh (PWM/commutation) → driver công suất (cầu nghịch lưu) → các pha U/V/W → motor → blower (cánh quạt).
Bản đồ hệ thống (conceptual)
Giao diện người dùng → MCU/Bo điều khiển → Driver Inverter → U / V / W → Motor BLDC → Blower cánh quạt
Vì sao kiểm tra chuỗi này: triệu chứng “quạt không quay” có thể do mất lệnh từ MCU, lỗi driver công suất hoặc lỗi thân motor; lần lượt loại trừ từng mắt xích giúp phân lập chính xác.
Cấu tạo kỹ thuật: Stator 3 pha và Rotor nam châm vĩnh cửu
Để hiểu phép đo, cần nắm cấu trúc cơ bản:
- Stator: các lá thép kỹ thuật điện ghép, cuộn dây pha (3 pha) thường đấu dạng sao hoặc theo sơ đồ nhà sản xuất.
- Rotor: nam châm vĩnh cửu gắn trên trục (không có cuộn rotor).
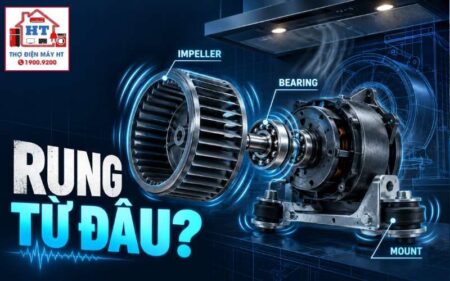
- Cơ khí: trục, vòng bi/bạc đạn, kết nối cánh blower.
3.1 Cấu trúc cuộn dây stator và mạch đấu dây pha
Kiểm tra: Quan sát 3 dây pha; vì sao: phép đo trở kháng pha chỉ có ý nghĩa khi motor được rút khỏi mạch driver; nếu đo khi vẫn gắn trên bo, kết quả sẽ bị ảnh hưởng bởi linh kiện trong driver. Điều kiện phải dừng: không đo khi bo đang cắm điện hoặc tụ DC bus chưa xả.
3.2 Rotor nam châm vĩnh cửu và cụm ổ trục bạc đạn
Kiểm tra: Xoay tay trục để cảm nhận cogging và mức trơn; vì sao: cogging là lực từ tính bình thường, còn kẹt/hẫng thường báo bạc đạn hỏng hoặc bám bẩn; nếu đạt: tiếp tục đo điện; nếu không đạt: xử lý cơ khí/ thay vòng bi (chỉ bởi kỹ thuật viên).
Cẩn thận: nam châm rotor có từ tính mạnh — tránh để các mảnh sắt nhỏ bám hoặc làm vỡ nam châm khi tháo lắp.
Các dạng hư hỏng (Failure Modes) đặc trưng của động cơ BLDC
Phân nhóm lỗi để hướng phép đo:
-
Lỗi điện từ:
-
Đứt cuộn dây một pha → motor có thể quay giật hoặc không tự khởi động.
-
Chập vòng nội bộ → vùng nóng cục bộ, dòng tăng.
-
Chạm xuống vỏ → rò điện, nguy cơ điện sang khung máy.
-
Lỗi cơ khí:
-
Mòn/vỡ vòng bi → tiếng hú, rít, rung bất thường.
-
Kẹt/va đập cánh blower → giảm lưu lượng, tải cơ làm driver báo quá dòng.
-
Suy giảm từ tính rotor:
-
Thoái từ do quá nhiệt → giảm mô-men, lưu lượng.
4.1 Nhóm lỗi điện từ và suy giảm cách điện cuộn dây
Kiểm tra: Mùi khét, vỏ nóng, đo rò cách điện; vì sao: các dấu hiệu nhiệt cho thấy chập/cháy—dừng ngay khi có mùi khét.
4.2 Nhóm lỗi cơ khí, cốt trục và vòng bi chịu tải
Kiểm tra: Xoay tay, nghe tiếng rít/va; nếu đạt: vấn đề có thể là driver; nếu không đạt: xử lý cơ khí trước khi thay motor.
Lưu ý: khi phát hiện mùi khét hoặc tia lửa, ngắt nguồn ngay lập tức.
(Tham khảo liên quan: tiếng ồn rung máy hút mùi)
Quy trình đo kiểm nguội và phân lập motor BLDC với mạch Driver
Quy trình phải tuần tự, ít xâm lấn → sâu dần; mọi phép đo điện cần thực hiện khi motor đã được rút khỏi bo driver.
5.1 Kiểm tra cảm quan cơ khí và độ đồng tâm cốt trục
5.2 Đo cân bằng trở kháng 3 pha cuộn dây Stator (ngoài mạch)
Chỉ dành cho kỹ thuật viên: thao tác rút giắc, xả tụ và mở vỏ bo mạch chỉ thực hiện khi có kiến thức và dụng cụ phù hợp.
5.3 Đo kiểm tra độ rò rỉ cách điện ra vỏ kim loại
(Tham khảo thêm về tầng công suất và driver nếu motor đo tốt nhưng vẫn không chạy: driver BLDC máy hút mùi)
Diễn giải kết quả đo cuộn dây và ma trận chẩn đoán
Diễn giải phải dựa trên so sánh tương đối giữa 3 cặp pha; phép đo tĩnh chỉ chứng minh tình trạng tại thời điểm đo ngoài mạch.
| Kết quả đo | Diễn giải | Hành động tiếp theo |
|---|---|---|
| Ba cặp R gần bằng (độ lệch ≈ 3–5%) và cách điện cao | Motor tĩnh: cuộn dây không đứt/chập rõ rệt | Kiểm tra driver, tín hiệu PWM/commutation; kiểm tra cảm biến Hall (nếu có) |
| Một cặp R = ∞ (hở) | Đứt cuộn dây ở pha tương ứng | Xác nhận bằng đo lại sau khi làm sạch chấu và kiểm tra đầu dây; nếu vẫn ∞ → motor cần sửa/chế lại cuộn hoặc thay |
| Một cặp R thấp rõ so với hai cặp kia | Chập vòng nội bộ hoặc ngắn mạch giữa cuộn | Motor cần can thiệp cuộn dây chuyên sâu; không lắp kết nối trở lại |
| R giữa pha và vỏ giảm thấp | Rò điện / suy giảm cách điện | Ngừng sử dụng; thay motor hoặc xử lý cách điện chuyên dụng |
| R cân bằng nhưng quạt không quay khi cấp hệ thống | Motor tĩnh tốt, nghi vấn thuộc driver/MCU hoặc tín hiệu commutation | Kiểm tra tín hiệu điều khiển trên giắc, tầng công suất và bảo vệ quá dòng |
Diễn giải bổ sung: giá trị R bằng nhau chỉ chứng minh trạng thái tĩnh của cuộn dây; không loại trừ lỗi phát sinh ở điều kiện vận hành cao áp hoặc do xung chuyển mạch.
Nguyên tắc tương thích khi thay thế động cơ BLDC máy hút mùi
Khi thay motor BLDC, các thông số sau phải được đối chiếu với tài liệu kỹ thuật gốc; không thay tùy tiện:
- Điện áp danh định / DC bus tương thích với driver.
- Công suất định mức và dải tốc độ.
- Sensor interface: sensorless hay Hall sensor (nếu driver yêu cầu).
- Hình học cơ khí: đường kính trục, chiều dài, lỗ bắt, hướng quay (CW/CCW) và vị trí kết nối giắc.
Giả thuyết: motor cơ khí tương tự nhưng không trùng thuật toán điều khiển có thể gây hiện tượng đảo pha, rung, hoặc báo lỗi bảo vệ driver — do đó cần datasheet hoặc xác nhận từ nhà sản xuất trước khi thay.
Cẩn thận: Không lắp motor có thông số DC bus cao hơn khả năng driver; làm vậy có thể làm hỏng tầng công suất.
An toàn kỹ thuật và các giới hạn chẩn đoán
- Mức rủi ro: MEDIUM → HIGH nếu thao tác trên bo nguồn DC bus.
- Trước khi thao tác: ngắt nguồn lưới, chờ xả tụ hoặc thực hiện xả bằng quy trình an toàn; mang đồ bảo hộ ESD khi chạm bo mạch.
- Giới hạn phương pháp: đo VOM/LCR ngoài mạch chỉ kiểm tra tĩnh; các lỗi đánh thủng cách điện dưới xung cao hoặc dao động commutation cần thiết bị chuyên dụng để mô phỏng điều kiện hoạt động.
- Điều kiện phải dừng:
- Phát hiện mùi khét, tia lửa hoặc vỏ nóng → ngắt nguồn ngay.
- Trục kẹt cứng → không dùng nguồn để ép quay.
- Thiếu datasheet/model khi cần pinout/trị số → dừng và thu thập thông tin.
Dừng kiểm tra: nếu không có dụng cụ xả tụ hoặc không có khả năng cách ly an toàn, không mở vỏ bo mạch.
Sau bài này bạn phải phân biệt được
- Motor BLDC là tải 3 pha đồng bộ cần driver; không thể đánh đồng với motor AC cảm ứng.
- Phép đo tĩnh (R, MegaOhm) chỉ loại trừ/khẳng định lỗi điện tĩnh; không loại trừ mọi lỗi động khi có xung cao.
- Khi R pha cân bằng nhưng quạt vẫn không hoạt động, nghi vấn chuyển sang driver/MCU hoặc tín hiệu Hall.
9.1 Tư duy khi gặp quạt quay giật cục rồi ngắt
Giải đáp: Quan sát/đo: xác nhận có giật cục bằng mắt/nghe, sau đó ngắt nguồn, rút giắc motor và đo R 3 pha; nếu R cân bằng, kiểm tra tín hiệu PWM/commutation và đọc mã lỗi bo. Giả thuyết: giật có thể do mất commutation đúng lúc (driver/MCU) hoặc một pha có điện trở thay đổi khi nóng; phép kiểm tra cần có cả đo nguội và quan sát tín hiệu khi hoạt động.
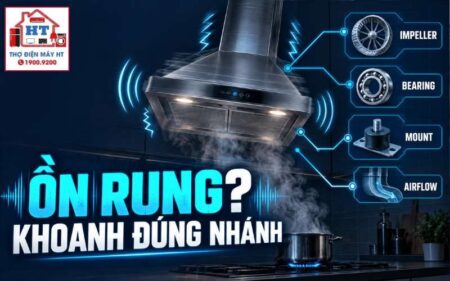
9.2 Phân biệt tiếng ồn do bạc đạn và tiếng ồn do sóng PWM
Giải đáp: Tiếng ồn cơ học (cọt két, rít liên tục khi quay tay) thường tăng dần với tốc độ và thay đổi khi di chuyển trục — chỉ động cơ/ổ trục. Tiếng ồn do PWM/điều khiển có đặc tính “âm điện tử” theo bậc tốc độ và có thể tồn tại ngay cả khi cơ khí trơn tru; kiểm tra bằng cách đo trục tay và so sánh tiếng ở tốc độ thấp/không tải; nếu cơ khí tốt, tiếp tục kiểm tra tín hiệu driver.
9.3 Có thể kiểm tra motor BLDC khi không có bo mạch driver kèm theo không?
Giải đáp: Có thể thực hiện các phép đo tĩnh ngoài mạch (R giữa pha, đo cách điện, kiểm tra cơ khí) sau khi rút giắc. Tuy nhiên, để kiểm tra commutation/tín hiệu động và đầy đủ chức năng sensor (Hall), cần bo driver hoặc bộ mô phỏng tín hiệu thích hợp; không nên cấp nguồn trực tiếp mà không có driver.
9.4 Khi nào nên dừng và thu thập thêm dữ liệu trước khi quyết định thay motor?
Giải đáp: Dừng và thu thêm dữ liệu nếu thiếu thông tin model/datasheet, khi phát hiện dấu hiệu nhiệt bất thường, mùi khét hoặc khi phép đo tĩnh mâu thuẫn (ví dụ R cân bằng nhưng có tiếng kêu khi chạy). Trong các trường hợp đó, chụp ảnh tem/mã, lưu mã lỗi bo, và ghi đầy đủ triệu chứng trước khi quyết định thay thế.
Sau bài này bạn nên tiếp tục đọc/đối chiếu các kiểm tra tầng driver và MCU nếu đo motor bình thường: driver BLDC máy hút mùi — và xem thêm phân tích về tiếng ồn tại tiếng ồn rung máy hút mùi để tách cơ khí khỏi lỗi điều khiển.
Gửi model và tình trạng máy hút mùi để Điện Tử HT tiếp nhận
Nếu đã thực hiện các bước kiểm tra an toàn nhưng vẫn chưa xác định được nguyên nhân, anh/chị có thể gửi hãng, model, biểu hiện lỗi và địa chỉ cần hỗ trợ. Điện Tử HT sẽ tiếp nhận thông tin để sắp xếp hướng xử lý phù hợp.
Trao đổi trực tiếp: 0914 765 768