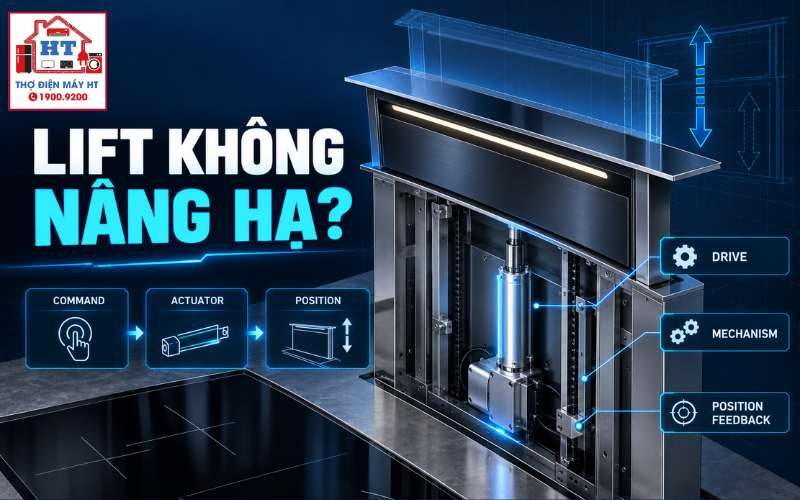
Cụm lift/downdraft actuator trên máy hút mùi là cơ cấu chấp hành cơ–điện chịu trách nhiệm nâng hạ thân hút; phạm vi bài này giới hạn ở kiến trúc chung (gear motor / linear actuator), mạch đảo chiều (relay hoặc H‑Bridge) và cảm biến phản hồi (công tắc hành trình, giám sát dòng, encoder/Hall). Từ dữ kiện quan sát ta chỉ có thể giả thuyết nguyên nhân — mọi chẩn đoán xác nhận yêu cầu phép đo (điện áp/đo dòng/kiểm tra cơ khí). Trước khi mở máy: ngắt nguồn chính, cố định cơ cấu tránh chuyển động bất ngờ; dừng kiểm tra nếu xuất hiện khói, mùi khét hoặc tiếng va đập lớn. Bài không áp dụng cho model cụ thể; cần tài liệu model để kết luận trị số và pinout.
Nhiệm vụ kỹ thuật và yêu cầu chuyển động của cụm lift/downdraft
Mục tiêu: đảm bảo thân hút di chuyển tịnh tiến lên/xuống với độ chính xác vị trí đủ để khớp cữ trên/dưới, chịu tải trọng do kính/khung và thực hiện bảo vệ anti‑pinch (tự dừng/đảo chiều khi gặp kẹt). Kỹ thuật viên cần xác định yêu cầu: tốc độ hành trình mong muốn, vị trí cữ trên/dưới, và xem có yêu cầu đóng mở đồng bộ với quạt hay không. Quan sát ban đầu (thân trượt, tiếng cơ khí, phản hồi nút bấm) là cơ sở hình thành giả thuyết; không dùng chúng làm chẩn đoán cuối cùng.
Cẩn thận: vùng trượt có lực kẹp; không đưa tay vào cơ cấu khi còn cấp nguồn.
Kiến trúc cơ–điện của cụm nâng hạ
2.1. Sơ đồ khối khái niệm
Bo điều khiển (MCU) → Power stage (Relay / H‑Bridge) → Motor/Actuator → Hộp giảm tốc / Trục vít / Thanh răng → Ray dẫn hướng → Thân hút
Phản hồi: Limit switches / Hall/Encoder → Bo điều khiển; Motor current sense → ADC/Comparator trên bo.
2.2. Động cơ chấp hành và cơ cấu truyền động
Kiến trúc có thể là gear motor với trục vít me hoặc linear actuator tích hợp. Hộp giảm tốc chuyển mô-men motor sang lực nâng; ray trượt đảm bảo hướng chuyển. Vì sao kiểm tra phần này: kiểm tra cơ khí phân lập trước khi quy lỗi bo mạch — kẹt cơ, mòn bánh răng hoặc trượt đai sẽ gây hiện tượng motor quay nhưng thân không di chuyển.
Dừng kiểm tra: nếu thấy mùi khét hoặc trục motor quá nóng, ngắt nguồn ngay.
Hệ thống cảm biến vị trí và giám sát tải
Bảng so sánh ngắn về cảm biến và điểm kiểm tra:
| Loại phản hồi | Vai trò | Điểm đo / Kiểm tra | Hạn chế |
|---|---|---|---|
| Công tắc hành trình (NO/NC) | Định vị cữ trên/dưới, tín hiệu rời rạc | Đo trạng thái tiếp điểm (Ohm/logic tại chân switch) khi thao tác | Có thể dính bẩn, tiếp điểm mòn |
| Giám sát dòng (shunt / sensor) | Phát hiện stall/overcurrent → anti‑pinch | Đo điện áp trên shunt hoặc tín hiệu ADC khi motor đang chạy | Yêu cầu tham chiếu đúng, không thể phân biệt cơ khí/mạch nếu thiếu phép đo |
| Encoder / Hall | Đếm xung, kiểm soát vị trí chính xác | Đo xung đầu ra / logic tín hiệu khi vận hành | Không có trên model cơ bản |
Kiểm tra cảm biến cần đo ở chế độ phù hợp: đo kháng tiếp điểm (Ohm) khi vô nguồn; đo logic (VDC cấp cho sensor) và tín hiệu khi có lệnh vận hành. Khi đo giám sát dòng: dùng chế độ V (đo điện áp trên shunt) hoặc clamp meter phù hợp; luôn chỉ thao tác khi biết dải điện áp/dòng của model.
Cẩn thận: không đo thông mạch (Ohm) trên mạch đang cấp điện; cách ly nguồn trước khi đo.
Mô hình điều khiển và máy trạng thái hữu hạn (FSM)
Dò các trạng thái điều khiển để hiểu luồng hành vi:
| Trạng thái hiện tại | Sự kiện / Input | Trạng thái tiếp | Hành động |
|---|---|---|---|
| IDLE_DOWN | Người dùng kích lệnh nâng | MOVING_UP | Kích công suất motor chiều lên, giám sát limit/cường độ |
| MOVING_UP | Chạm cữ trên | IDLE_UP | Tắt công suất, bật trạng thái sẵn sàng |
| MOVING_UP | Phát hiện quá dòng / timeout | FAULT_STALL | Ngắt hoặc đảo chiều nhả tải theo chính sách |
| MOVING_DOWN | Chạm cữ dưới | IDLE_DOWN | Tắt công suất |
| FAULT_STALL | Reset / can thiệp kỹ thuật | IDLE_* (sau verif) | Yêu cầu kiểm tra cơ khí / điện |
4.1. Vòng phản hồi đóng/mở
Kiểm soát dựa trên tín hiệu cữ và giám sát dòng: MCU ra lệnh → power stage cấp điện → motor tiêu thụ dòng; nếu sensor dòng vượt ngưỡng (do kẹt) MCU thực hiện hành động fail‑safe (ngắt/đảo chiều). Khi kiểm tra, cần xác minh cả tín hiệu lệnh (logic vào chân power stage) và tín hiệu phản hồi (limit switch/ADC).
4.2. Timeout và bảo vệ chống kẹt
Timeout là cơ chế nhận biết hành trình mất quá nhiều thời gian; trước khi gán lỗi, cần đo xác thực rằng motor được cấp điện đúng và cơ học không bị kẹt.
Cây chẩn đoán tổng: từ biểu hiện đến nhánh kiểm tra
Nhánh chẩn đoán chi tiết
6.1. Nhánh A — Motor không phản hồi (im lặng)
6.2. Nhánh B — Motor quay nhưng thân không di chuyển / trượt
6.3. Nhánh C — Motor chạy nhưng gặp stall/quá dòng
Bảng đo kiểm: đọc dữ kiện trước khi kết luận
| Hiện tượng | Giả thuyết | Phép đo/Điểm đo | Diễn giải | Hành động tiếp theo |
|---|---|---|---|---|
| Im lặng khi kích lệnh | Bo không cấp điện / đứt nguồn / relay hỏng | Đo V tại chân ra power stage → motor (VDC/VAC), kiểm tra tín hiệu điều khiển MCU (logic) | Có điện ra → loại trừ bo; không → kiểm tra relay/FET và nguồn | Kiểm tra mạch công suất, cầu chì, đo tiếp điểm relay; nếu cần, sửa bo công suất |
| Motor quay nhưng thân không di chuyển | Trượt cơ khí / hỏng bộ truyền | Thử quay tay hộp giảm tốc, kiểm tra khe hở ray | Quay tay mượt → motor yếu hoặc slippage; không quay → kẹt cơ khí | Sửa cơ khí, thay bộ truyền hoặc bôi trơn, siết chặt |
| Motor chạy rồi ngắt/đảo chiều | Anti‑pinch (quá dòng) hoặc lỗi logic | Đo dòng động cơ khi có tải (kẹp dòng hoặc đo trên shunt), kiểm tra trạng thái limit switch | Dòng cao khi kẹt → kẹt cơ; dòng bình thường nhưng báo lỗi → lỗi feedback | Giải phóng cơ khí, kiểm tra sensor dòng và đường ADC trên bo |
Những lỗi chẩn đoán người mới rất dễ mắc
- Sai lầm: Đo điện trở cuộn motor khi mạch vẫn cấp điện → có thể làm hỏng thiết bị đo hoặc gây kết luận sai.
- Sai lầm: Bypass (nối tắt) công tắc hành trình để thử → nguy hiểm, có thể phá cơ cấu và làm mất tính năng an toàn.
- Sai lầm: Gán ngay bo mạch lỗi khi chỉ nghe tiếng tạch relay mà không đo điện áp ra motor.
Điều kiện phải dừng và an toàn
Dừng kiểm tra: phát hiện khói, mùi khét, tia lửa, dây/connector quá nóng, hay motor/sước kim loại bị biến dạng.
Cẩn thận: trước khi đo điện áp ở cấp mains (AC) hoặc động cơ, xác định loại motor (DC 12/24 hoặc AC 220) và dùng dụng cụ cách điện phù hợp; nếu không chắc chắn, dừng và chuyển sang kỹ thuật viên chuyên nghiệp.
Sau bài này bạn phải phân biệt được
- Kiểm tra cơ khí (quay tay, khe hở ray) khác với kiểm tra điện (điện áp ra motor, giám sát dòng).
- Tín hiệu phản hồi rời rạc (limit switch) khác với giám sát liên tục (shunt/ADC hoặc encoder).
- Khi nào một phép đo là đủ để xác nhận giả thuyết và khi nào cần mở rộng phạm vi đo (ví dụ đo cả tín hiệu điều khiển MCU lẫn tín hiệu power stage).
Học tiếp theo đúng đường chẩn đoán
Giải đáp các thắc mắc kỹ thuật
12.1. Làm thế nào phân biệt lỗi do kẹt ray trượt cơ khí hay do hỏng cuộn dây/tụ động cơ?
Quan sát và đo phân lập: nếu motor được cấp điện (đo V tại hai đầu motor khi có lệnh) nhưng thân không di chuyển và thử quay tay thấy kẹt → cơ khí; nếu cơ khí quay tự do nhưng motor không tạo mô‑men hoặc có mùi khét khi cấp điện → nghi ngờ cuộn dây/tụ. Chẩn đoán xác nhận bằng đo điện trở cuộn dây (sau khi đã cách ly nguồn) và đo dòng khi tải.
12.2. Vì sao máy nâng lên hết hành trình rồi ngay lập tức tụt xuống?
Một giả thuyết: tín hiệu cữ trên có thể không được giữ trạng thái hoặc bo điều khiển nhận phản hồi sai (ví dụ tiếp điểm flicker hoặc feedback loss), dẫn đến MCU tắt công suất và đi vào chu trình hạ. Kiểm tra trạng thái tiếp điểm hành trình trong quá trình nâng và đo tín hiệu vào MCU để xác minh.
12.3. Có thể dùng nguồn ngoài để kích trực tiếp kiểm tra motor nâng hạ hay không?
Có thể trong phạm vi an toàn nếu biết rõ loại motor (DC vs AC) và điện áp định danh của model; tuy nhiên luôn phải tách motor khỏi cơ cấu truyền để tránh kẹt cơ hoặc hư hại hộp số. Trước khi làm, kiểm tra cực tính, dải điện áp và dùng nguồn có giới hạn dòng; nếu không có thông tin model chính xác, không thử nguồn ngoài.
12.4. Làm sao xác minh mạch bảo vệ quá dòng hoạt động đúng mà không phá hỏng mạch?
Thực hiện đo động thay vì gây quá tải cố ý: đo tín hiệu feedback shunt/ADC trên bo khi motor gặp tải nhẹ, so sánh với hành vi bo (có ngắt/đảo chiều). Nếu bo báo quá dòng trong khi đo dòng cho thấy giá trị hợp lý, tập trung kiểm tra đường feedback (shunt, op‑amp, ADC) chứ không ép bo vào trạng thái quá tải.
Đã xác nhận: Nội dung trình bày ở mức kiến trúc và quy trình đo kiểm chung; mọi trị số, pinout hoặc phương án thay thế chi tiết cần tài liệu model để xác nhận.
Gửi model và tình trạng máy hút mùi để Điện Tử HT tiếp nhận
Nếu đã thực hiện các bước kiểm tra an toàn nhưng vẫn chưa xác định được nguyên nhân, anh/chị có thể gửi hãng, model, biểu hiện lỗi và địa chỉ cần hỗ trợ. Điện Tử HT sẽ tiếp nhận thông tin để sắp xếp hướng xử lý phù hợp.
Trao đổi trực tiếp: 0914 765 768